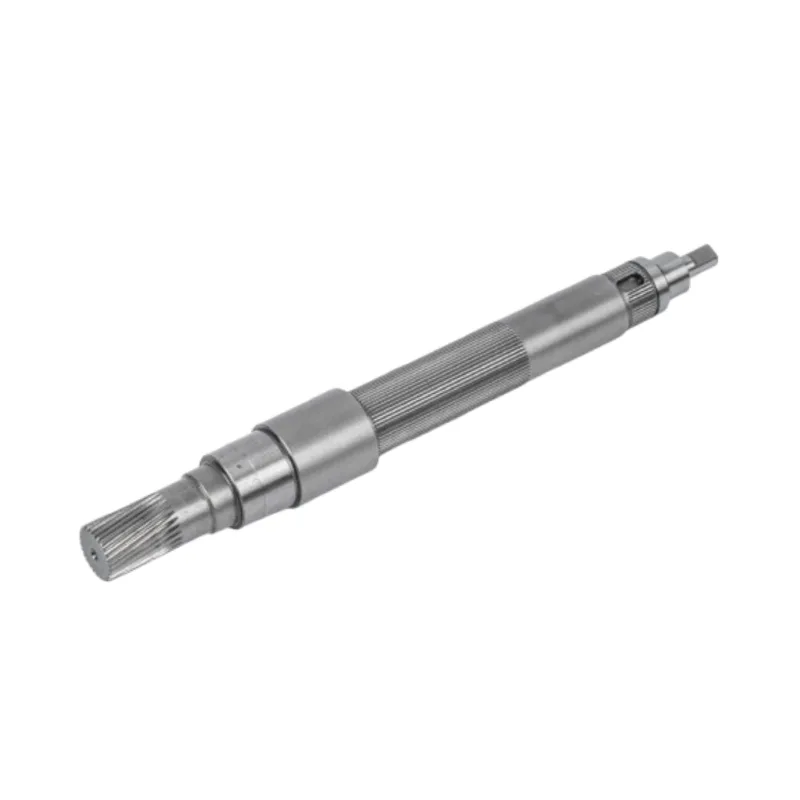
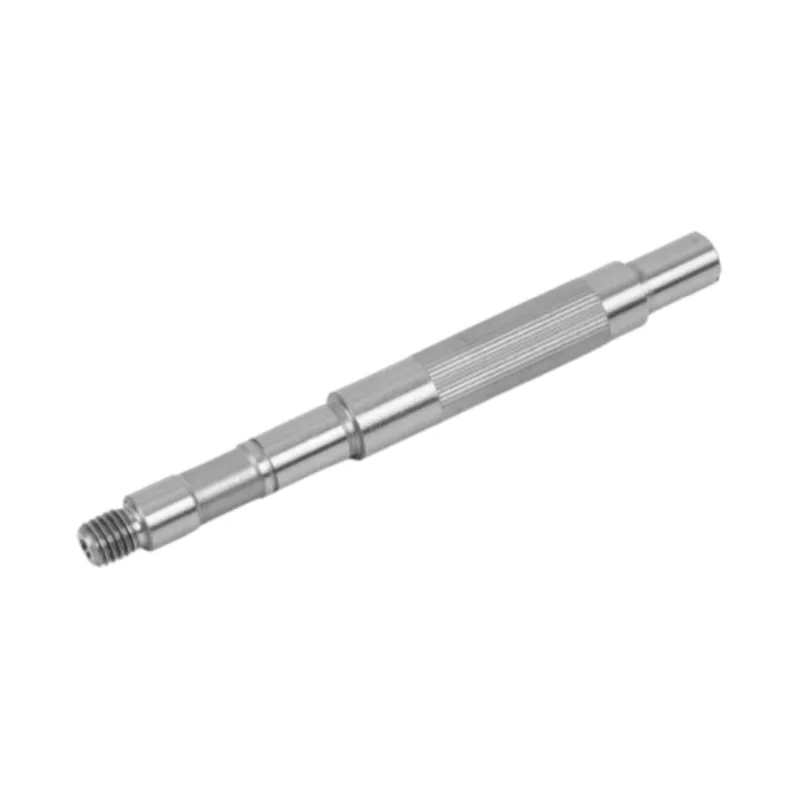
Em uma bomba ou ventilador, oeixo do motorsó precisa fornecer torque. Em um servoacionamento, em uma junta de robô ou em um eixo CNC, ele também precisa fornecer posição. Alguns mícrons de excentricidade no eixo tornam-se um erro visível na extremidade do braço do robô e um gemido que o operador ouve durante todo o movimento. Essa diferença muda quais especificações são importantes. Este guia cobre os poços que Guanshuo constrói para automação e os números que os separam.
Um eixo industrial geral é especificado quanto à resistência. Ele suportará o torque e durará? Um poço de automação precisa responder a mais duas perguntas antes dessas.
O primeiro é posicional. Um servo sistema fecha seu circuito em um codificador em uma extremidade do eixo, mas o trabalho acontece na outra extremidade. Qualquer desvio, qualquer excentricidade, qualquer enrolamento entre esses dois pontos é um erro que o sistema de controle não pode ver e não pode corrigir. O eixo deve ser verdadeiro o suficiente para que a leitura do codificador seja honesta.
O segundo é acústico. Células de automação funcionam ao lado das pessoas. Um eixo ligeiramente desequilibrado se transforma em um gemido audível em alta velocidade e em vibração que reduz a vida útil do rolamento. A nota de equilíbrio é uma especificação aqui, não uma reflexão tardia.
Quatro números realizam a maior parte do trabalho em um desenho de eixo de automação. Estes são os valores que Guanshuo mantém na produção.
A coaxialidade é aquela que os compradores subespecificam com mais frequência. Ele descreve quão bem cada diâmetro compartilha um único eixo. Em um servoeixo, o assento do codificador, os munhões do rolamento e o cone de saída devem concordar sobre onde está o centro. Se eles discordarem em mais do que alguns mícrons, o motor luta sozinho.
A excentricidade no eixo não permanece no eixo. Em um braço robótico, um erro na junta é multiplicado pelo alcance do braço. É por isso que os eixos articulados são especificados com muito mais precisão do que sugere a tolerância do efetor final. O orçamento do eixo deve ser uma fração do orçamento do sistema.
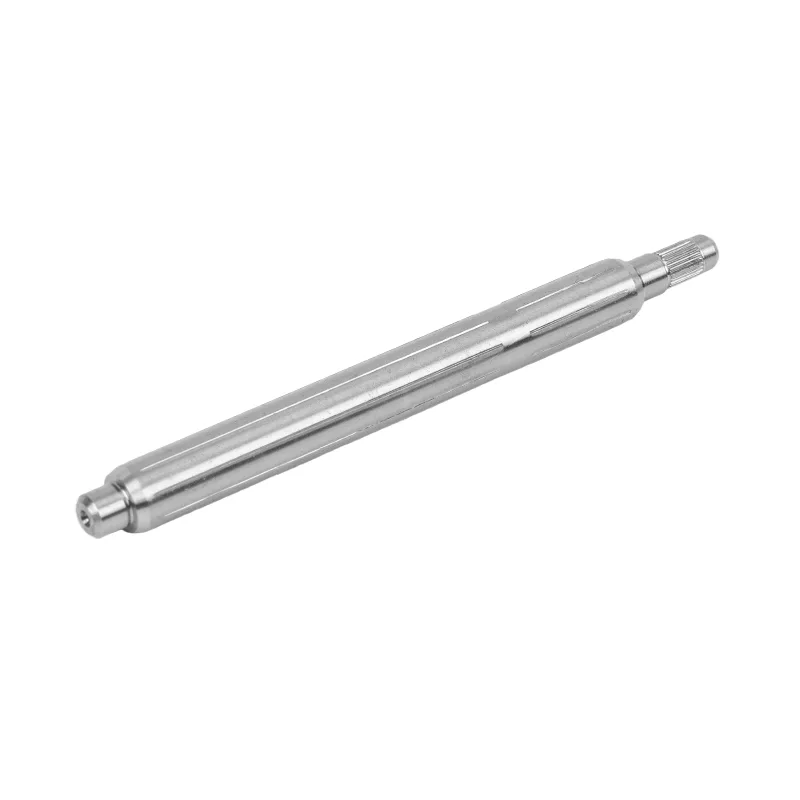
A eixo do servo motoré construído em torno da interface em sua extremidade de saída. Guanshuo os usina com um cone padrão 1:10, roscas internas de M4 a M12 e chanfros finais de C0,5 a C2. O cone e o parafuso de tração proporcionam uma conexão rígida e sem folga, que é o que um sistema de posicionamento precisa. Um hub chaveado com folga daria ao servo algo para caçar.
A rota é o torneamento CNC seguido de retificação ultrafina, que traz a coaxialidade para ≤0,005 mm e, em seguida, correção de equilíbrio dinâmico G1. Estão disponíveis três opções de reforço de superfície: têmpera de superfície, nitretação e cromagem.
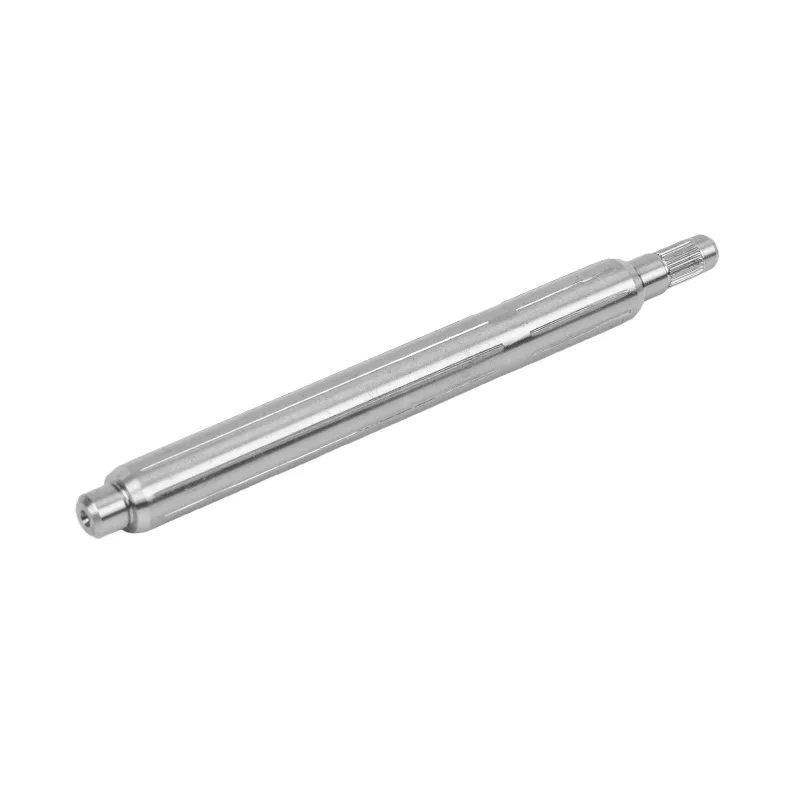
Os eixos de passo atendem ao movimento de circuito aberto, portanto, não há nenhum codificador corrigindo erros. Parece que deveria exigir especificações mais rígidas, mas o trabalho é mais leve e as velocidades são mais baixas, então a exigência prática diminui.
| Especificações | Eixo de passo | Eixo servo |
|---|---|---|
| Acabar | ≤0,01 a 0,02 mm | Coaxialidade ≤0,005 mm |
| Tolerância de diâmetro | h7 | h5/h6 |
| Acabamento de superfície | Ra 0,8 a 1,6 μm | Ra 0,2 a 0,4 μm |
| Equilíbrio | Geralmente não especificado | G1 ou melhor |
| Fim da saída | Simples, ré bemol ou chaveta | Conicidade 1:10 com rosca M4 a M12 |
A lacuna entre essas duas colunas é a lacuna de custos. Especificar números de servo-classe em uma aplicação de passo é uma das formas mais comuns pelas quais os compradores pagam a mais. Se a máquina for de malha aberta e funcionar em velocidade moderada, a coluna de passo é a especificação honesta.
Eixos de alta velocidade são onde a fabricação de eixos fica difícil. Construções de Guanshuoeixos de motor de alta velocidadede φ5 a φ50 mm, com desvio mantido em ≤0,001 a 0,003 mm, tolerância h5 ou h6, Ra 0,2 a 0,4 μm e G1 ou melhor equilíbrio. O substrato é uma liga de alta resistência, temperada, revenida e nitretada.
A razão para esses números é a física. A força de desequilíbrio aumenta com o quadrado da velocidade de rotação. Um desequilíbrio residual que é invisível a 1.500 rpm torna-se uma força destrutiva nas velocidades do fuso. Os eixos dos fusos das máquinas-ferramenta adicionam dureza superficial de HRC 60 a 65 e são balanceados para G0,1 a G0,4, com vida útil à fadiga superior a 15.000 horas.
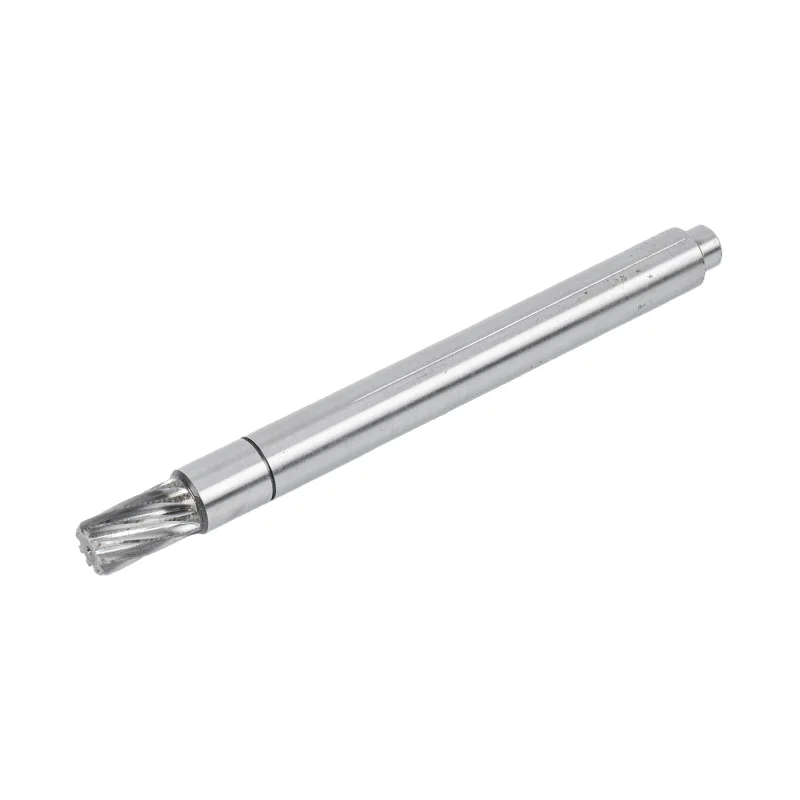

Algumas automação funcionam em atmosferas onde uma faísca é um perigo. Os eixos do motor à prova de explosão mantêm desvios ≤0,01 mm e podem ser feitos de liga anti-faísca. O desvio apertado não se trata apenas de precisão aqui. Ele mantém o rotor centralizado para que nada esfregue, porque a fricção é o que gera calor e faíscas em primeiro lugar.
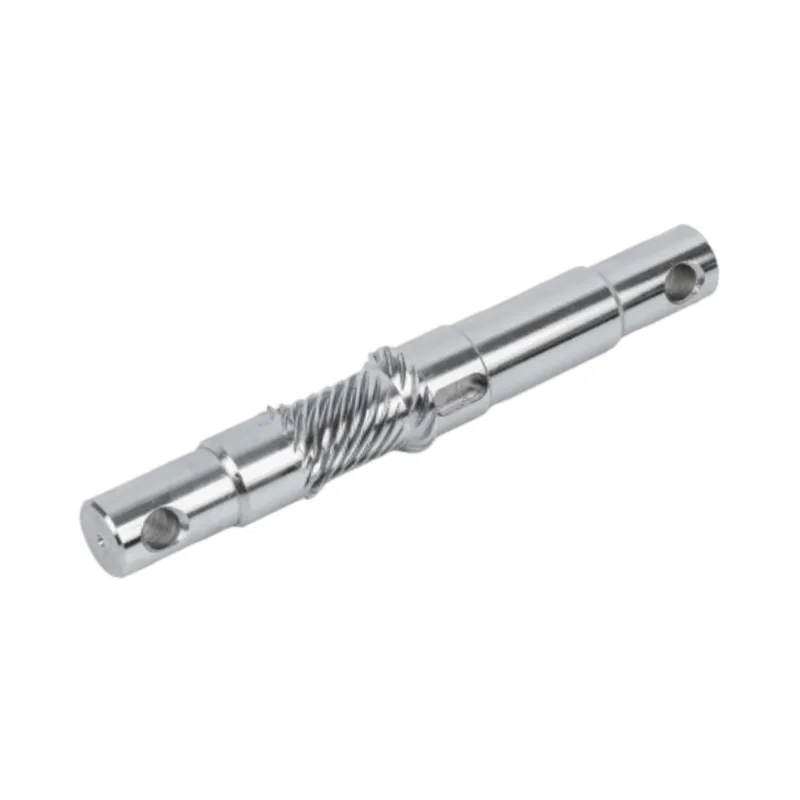
A maioria dos poços de automação sãoeixos escalonados. Cada etapa localiza um rolamento, uma vedação, uma engrenagem ou a pilha de rotores em uma posição definida ao longo do comprimento. Duas especificações determinam se essas peças ficam quadradas.
O número de perpendicularidade é aquele que morde. Um rolamento pressionado contra um degrau que não é quadrado recebe uma carga desigual desde o momento em que é instalado. Ele funcionará quente e falhará precocemente, e a falha parecerá um problema de rolamento em vez de um problema de eixo. Guanshuo constrói estes comopasso únicoepasso duploeixos.
O recurso de saída é tanto uma decisão de posicionamento quanto de torque. Cada opção negocia rigidez em relação ao custo.
| Recurso | Comportamento | Melhor ajuste |
|---|---|---|
| Ré bemol | Simples, baixo custo, alguma folga | Steppers pequenos, serviços leves |
| Chaveta | Alto torque, mas a folga permite folga | Motoredutores, acionamentos unidirecionais |
| Spline | Carga compartilhada entre muitos dentes, baixa folga | Articulações robóticas, servoacionamentos reversíveis |
| Cone e parafuso de tração | Folga mais rígida e efetivamente zero | A saída do servo termina |
Os rasgos de chaveta são cortados de acordo com GB/T 1095. Para um servoeixo reverso, a folga em uma junta chaveada aparece diretamente como erro de posicionamento, e é por isso que a interface cônica domina na extremidade do servo. Guanshuo detémmulti-chavetasimetria para ≤0,02 mm onde uma chave é a resposta certa.
Os eixos de automação geralmente precisam de uma superfície dura sem núcleo rígido. Quatro tratamentos estão disponíveis e resolvem problemas diferentes.
| Tratamento | O que isso dá |
|---|---|
| Endurecimento por indução | Diário rígido, núcleo resistente, nenhuma mudança dimensional digna de menção |
| Nitretação | Superfície muito dura e com baixa distorção. Bom para eixos de alta velocidade |
| Cromagem dura | Resistência ao desgaste e à corrosão e uma rota para recuperar munhões desgastados |
| Revestimento cerâmico | Extrema resistência ao desgaste e isolamento elétrico quando necessário |
Pergunte a qualquer fornecedor se o eixo é retificado após o tratamento de superfície. A nitretação e o galvanização alteram o tamanho final. Se o tratamento for a última operação, a tolerância no desenho não é a tolerância que você recebe.
Os eixos articulados dos robôs enfrentam uma tarefa que nenhum eixo da bomba jamais viu. Eles iniciam, param e revertem constantemente, e cada ciclo é um ciclo de fadiga. Os eixos dos robôs industriais da Guanshuo são construídos para passar por mais de 1.000.000 de ciclos de desgaste por fadiga sem falhas, que é o número de qualificação para esta classe de trabalho.
Alcançar isso é uma combinação de todo o processo, não um truque. Liga de aço, rota de tratamento térmico compatível com a classe, raios de raiz generosos onde quer que o diâmetro mude e retificação após o endurecimento para que a geometria final seja fiel. As escolhas materiais por trás disso são abordadas noguia de material do eixoe a ordem de processo nopasso a passo de usinagem.
Qual tolerância um eixo de servo motor precisa?
Coaxialidade ≤0,005 mm no eixo acabado, com tolerância de diâmetro h5 ou h6 e acabamento retificado de Ra 0,2 a 0,4 μm. O equilíbrio dinâmico deve ser G1 ou melhor. Guanshuo alcança isso por meio de torneamento CNC seguido de retificação ultrafina e correção de equilíbrio.
Qual é a diferença entre um servo e um eixo de motor de passo?
Um servoeixo é mais apertado em todos os aspectos. Coaxialidade ≤0,005 mm contra desvio de passo de ≤0,01 a 0,02 mm, h5 ou h6 contra h7, Ra 0,2 a 0,4 μm contra Ra 0,8 a 1,6 μm e um grau de equilíbrio especificado que o passo a passo geralmente não precisa. O servo também termina em um cone 1:10 em vez de uma extremidade plana ou ré bemol.
Por que o equilíbrio dinâmico é importante em um eixo de automação?
A força de desequilíbrio aumenta com o quadrado da velocidade, de modo que um pequeno resíduo se torna uma grande vibração em altas rotações. Essa vibração encurta a vida útil do rolamento, acrescenta um ruído audível na célula e degrada a precisão do posicionamento. Os eixos de alta velocidade são balanceados para G1 ou melhor, e os eixos do fuso para G0.1 a G0.4.
O eixo da junta de um robô deve usar uma chaveta ou uma estria?
Um spline, na maioria dos casos. Uma chaveta precisa de folga para ser montada, e essa folga se torna folga quando a junta é invertida. Uma spline compartilha a carga entre muitos dentes com muito menos perda de movimento. Para extremidades de saída do servo, um cone com parafuso de tração é ainda mais rígido.
A Guanshuo pode fabricar eixos para motores à prova de explosão?
Sim. Os eixos à prova de explosão são mantidos com excentricidade ≤0,01 mm e podem ser fornecidos em liga anti-faísca. O desvio apertado mantém o rotor centralizado para que nada esfregue, o que evita o calor e as faíscas que a classificação deve evitar.
Envie a coaxialidade, o grau de equilíbrio e a interface que você precisa. Guanshuo mói e equilibra internamente, então os números em seu desenho são os números que são medidos. Ou entre em contato com a equipe nopágina de contato.