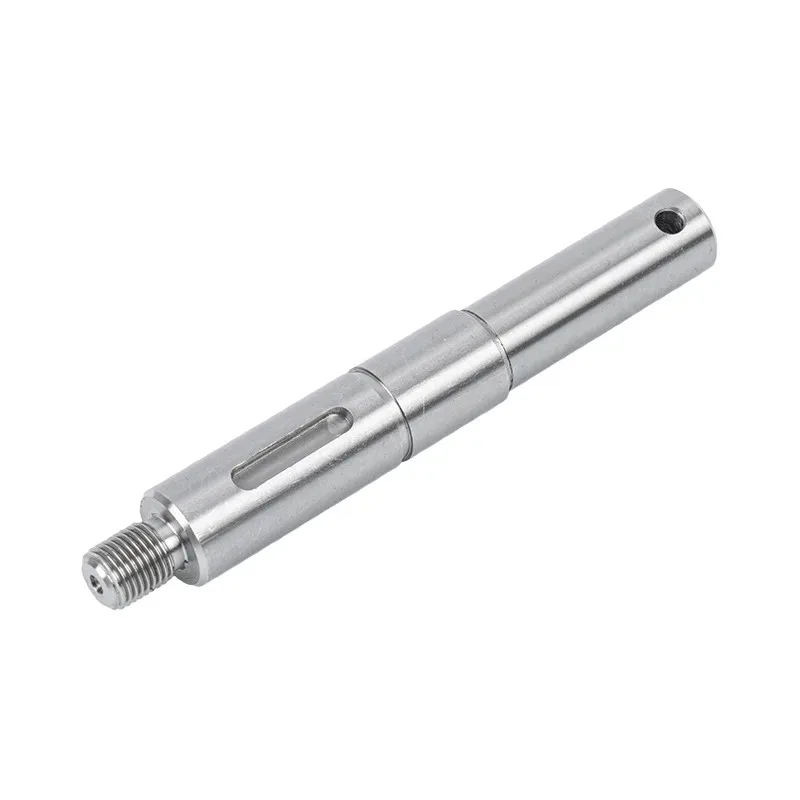
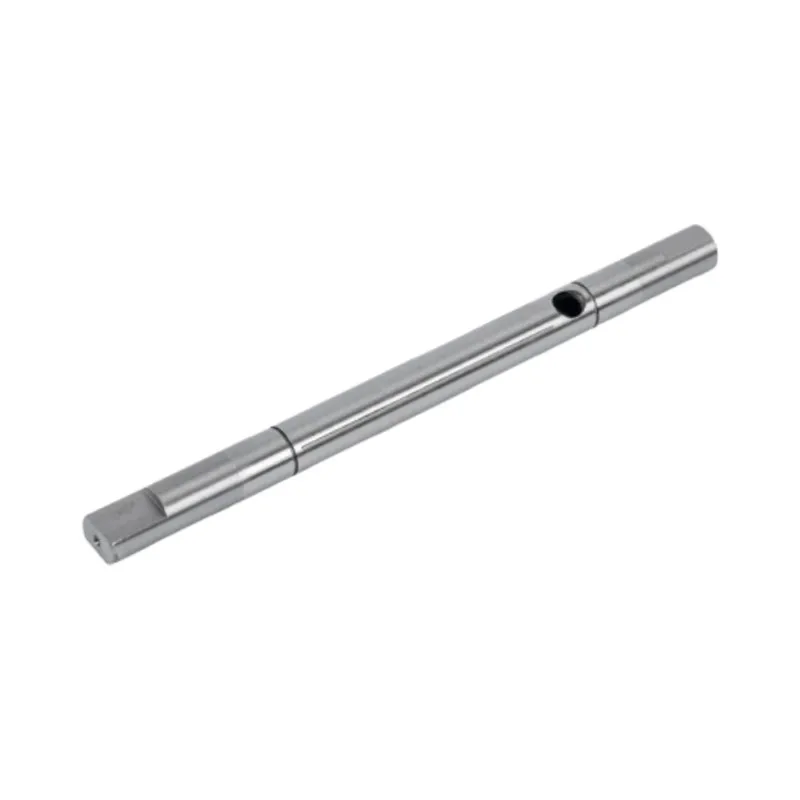
1. O eixo do motor do robô industrial como a espinha dorsal mecânica do movimento robótico
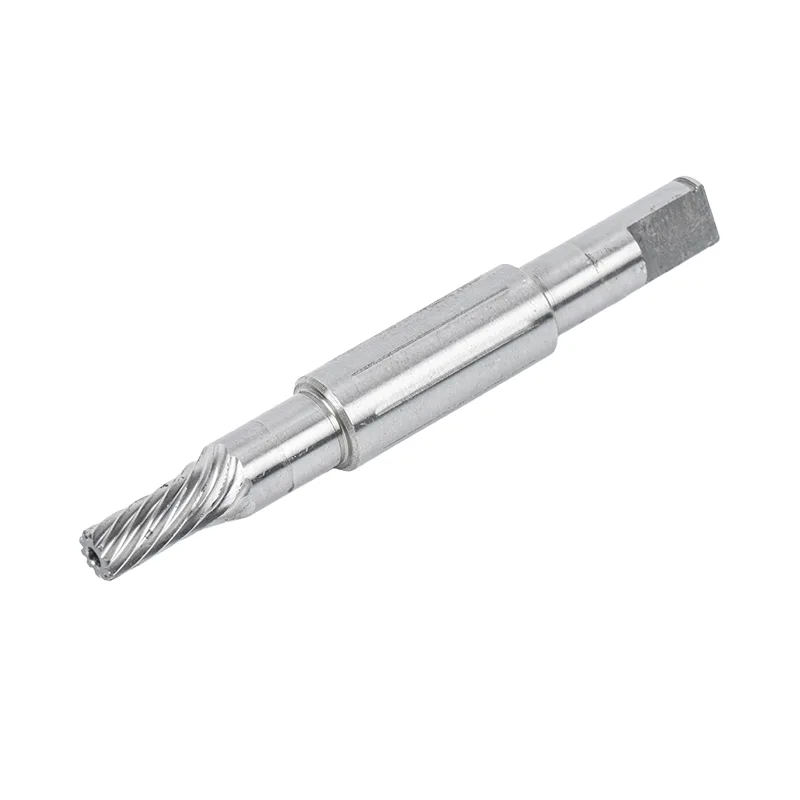
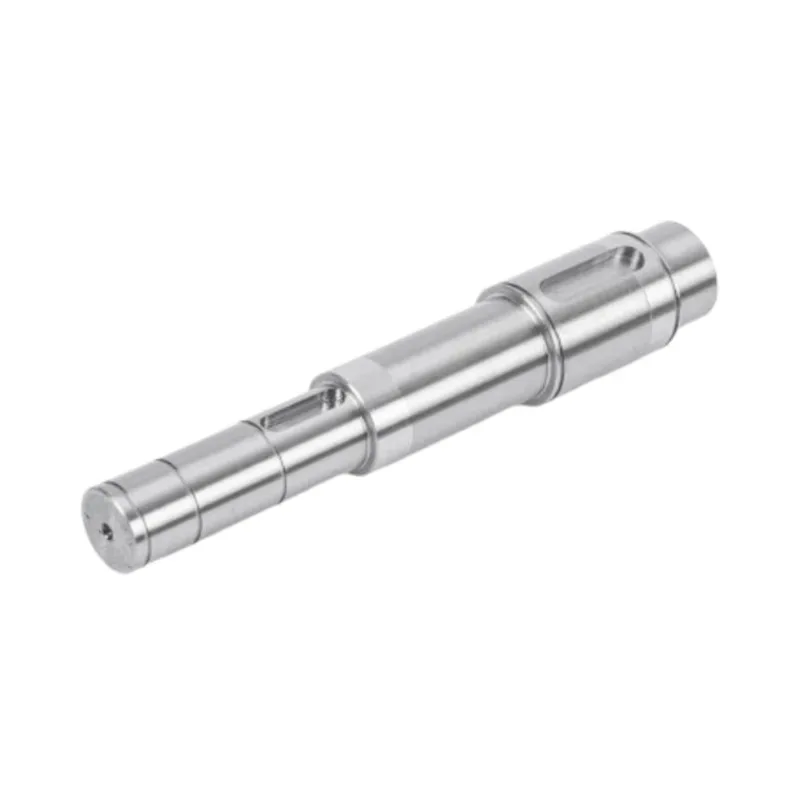
Cada robô industrial — desde braços articulados de seis eixos até seletores SCARA e cobots colaborativos — depende de uma interface mecânica fundamental entre o servo motor e a carga acionada: oEixo do motor do robô industrial. Este elemento cilíndrico transmite potência rotacional do motor para a caixa de engrenagens, acionamento harmônico ou junta direta, convertendo o torque eletromagnético em deslocamento mecânico controlado. Sem um eixo de motor meticulosamente projetado, mesmo os algoritmos de controle mais avançados não podem fornecer a precisão posicional, a repetibilidade ou a capacidade de resposta dinâmica que as linhas de produção modernas exigem.
O eixo do motor em uma aplicação robótica encontra um conjunto distinto de tensões operacionais. Ele deve suportar acelerações e desacelerações rápidas, ciclos freqüentes de partida/parada, cargas de torque variáveis e, ocasionalmente, condições ambientais adversas — tudo isso preservando a fidelidade posicional submícron. Ao contrário dos eixos em máquinas de uso geral, os eixos dos motores robóticos operam em servossistemas de circuito fechado onde qualquer folga, enrolamento torcional ou desvio radial comprometem diretamente a trajetória do atuador final. Isto impõe exigências extraordinárias à precisão geométrica do eixo, à integridade do material e à qualidade da superfície.
Em essência, oEixo do motor do robô industrialé muito mais do que uma simples haste giratória; é uma interface de precisão que acopla a saída eletromagnética do motor à saída mecânica do robô. Seu desempenho influencia a eficiência energética, a dissipação térmica, a assinatura de vibração e, em última análise, a vida útil de todo o trem de força. Uma compreensão completa da engenharia deste componente é, portanto, indispensável para projetistas de sistemas robóticos, engenheiros de manutenção e especialistas em compras.
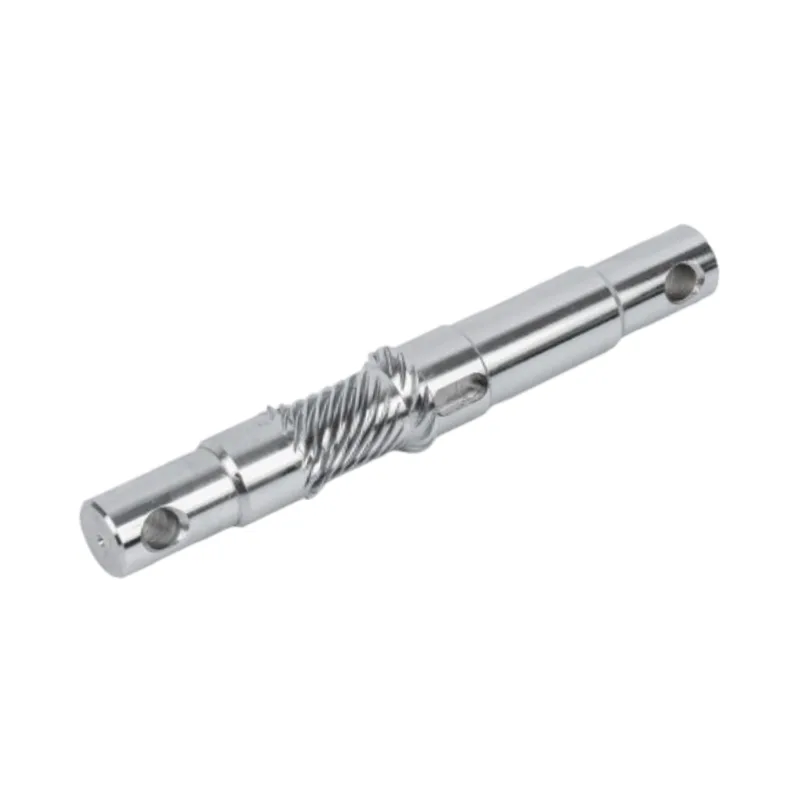
2. Princípios Básicos de Projeto para Eixos de Motor de Alto Desempenho
O projeto de um eixo de motor para robótica industrial começa com uma compreensão clara dos requisitos mecânicos da aplicação. Ao contrário dos eixos de transmissão de potência padrão, os eixos dos motores robóticos devem satisfazer um conjunto rigoroso de critérios que equilibram resistência, rigidez, peso e comportamento dinâmico.
2.1 Transmissão de Torque e Rigidez Torcional
A principal função de qualquer eixo do motor é a transmissão de torque. Nas juntas robóticas, o eixo deve transmitir o torque nominal do motor — e o pico ocasional de torque de sobrecarga — sem deflexão angular excessiva. A rigidez torcional, definida como a relação entre o torque aplicado e a torção angular, é um parâmetro crítico. A baixa rigidez torcional introduz conformidade no circuito servo, reduzindo a largura de banda de controle e prejudicando a capacidade do robô de rejeitar perturbações externas. Eixos de alta rigidez garantem que a posição comandada pelo motor seja transferida fielmente para a saída da junta, permitindo o rastreamento preciso do caminho.
Os engenheiros determinam o diâmetro do eixo necessário com base na tensão de cisalhamento máxima e no ângulo de torção permitido por unidade de comprimento. Para aplicações robóticas com tempos de ciclo medidos em frações de segundo, o momento polar de inércia do eixo também deve ser otimizado para minimizar a inércia refletida no motor – um fator que afeta diretamente a capacidade de aceleração e o consumo de energia. Eixos ocos, que oferecem uma maior relação entre rigidez torcional e peso, às vezes são adotados em robôs colaborativos para reduzir o peso e, ao mesmo tempo, manter a capacidade de torque adequada.
2.2 Balanceamento Dinâmico e Velocidade Crítica
Os motores robóticos frequentemente operam em altas velocidades de rotação, especialmente em tarefas de coleta e colocação ou montagem de alta velocidade. Sob tais condições, mesmo pequenos desequilíbrios de massa no eixo do motor geram forças centrífugas que excitam vibrações, aumentam as cargas dos rolamentos e produzem ruído audível. O balanceamento dinâmico — realizado em máquinas de balanceamento de precisão — garante que o eixo de massa do eixo coincida com seu eixo de rotação dentro de tolerâncias restritas, geralmente de acordo com a norma ISO 1940 G2.5 ou superior.
Além disso, a velocidade crítica do eixo – a velocidade de rotação na qual as frequências naturais de flexão são excitadas – deve estar bem acima da velocidade máxima de operação. Isso requer uma seleção cuidadosa da relação comprimento/diâmetro do eixo, do espaçamento dos rolamentos de suporte e das propriedades de amortecimento do material. Os projetistas costumam usar a análise de elementos finitos para prever formas modais e ajustar a geometria para evitar ressonância, garantindo assim uma operação suave em toda a faixa de velocidade.
3. Seleção de Materiais – A Base da Confiabilidade
A escolha do material para umEixo do motor do robô industrialé sem dúvida a decisão mais importante em todo o processo de engenharia. As propriedades do material determinam a resistência do eixo, a vida à fadiga, a resistência ao desgaste, a resistência à corrosão e a estabilidade dimensional sob ciclagem térmica.
3.1 Aços Liga e Classes Inoxidáveis
A maioria dos eixos de motores de robôs industriais é fabricada com ligas de aço de médio carbono, como 40Cr, 42CrMo4 ou classes equivalentes. Esses materiais oferecem uma excelente combinação de resistência à tração, tenacidade e usinabilidade. Para aplicações que exigem resistência superior à corrosão — como robôs de qualidade alimentar ou aqueles que operam em ambientes de lavagem — são preferidos aços inoxidáveis como SUS420 ou 440C. Os eixos inoxidáveis fornecem dureza adequada após o tratamento térmico, ao mesmo tempo que resistem à oxidação e ao ataque químico.
Eixos de alto desempenho também podem incorporar tratamentos de superfície, como nitretação, cementação ou endurecimento por indução, para criar uma carcaça resistente ao desgaste, mantendo ao mesmo tempo um núcleo resistente e dúctil. Essa arquitetura case-core é particularmente valiosa em juntas robóticas onde o eixo faz interface com rolamentos, vedações ou acoplamentos estriados que impõem tensões de contato concentradas.
3.2 Tratamento Térmico e Endurecimento Superficial
O tratamento térmico transforma a microestrutura da matéria-prima para atingir as propriedades mecânicas desejadas. A têmpera e o revenido produzem uma estrutura martensítica uniforme com alto limite de escoamento e boa tenacidade à fratura. Para eixos que sofrem fadiga por contato de rolamento — como aqueles que suportam cargas radiais através de rolamentos — a dureza superficial de 55–62 HRC é normalmente especificada para resistir à corrosão e lascamento.
É importante notar que a dureza excessiva pode reduzir a tenacidade e aumentar a suscetibilidade à fratura frágil sob carga de choque. Portanto, o processo de tratamento térmico deve ser cuidadosamente controlado para alcançar o equilíbrio ideal entre a durabilidade da superfície e a resiliência do núcleo – um equilíbrio que fabricantes experientes refinam ao longo de décadas de otimização de processos.
4. Processos de fabricação que moldam a precisão
A conversão de um tarugo de material em um eixo de motor acabado que atenda às tolerâncias submicrométricas requer um processo de fabricação em vários estágios, cada estágio contribuindo para a qualidade geométrica e superficial final.
4.1 Torneamento e Retificação CNC
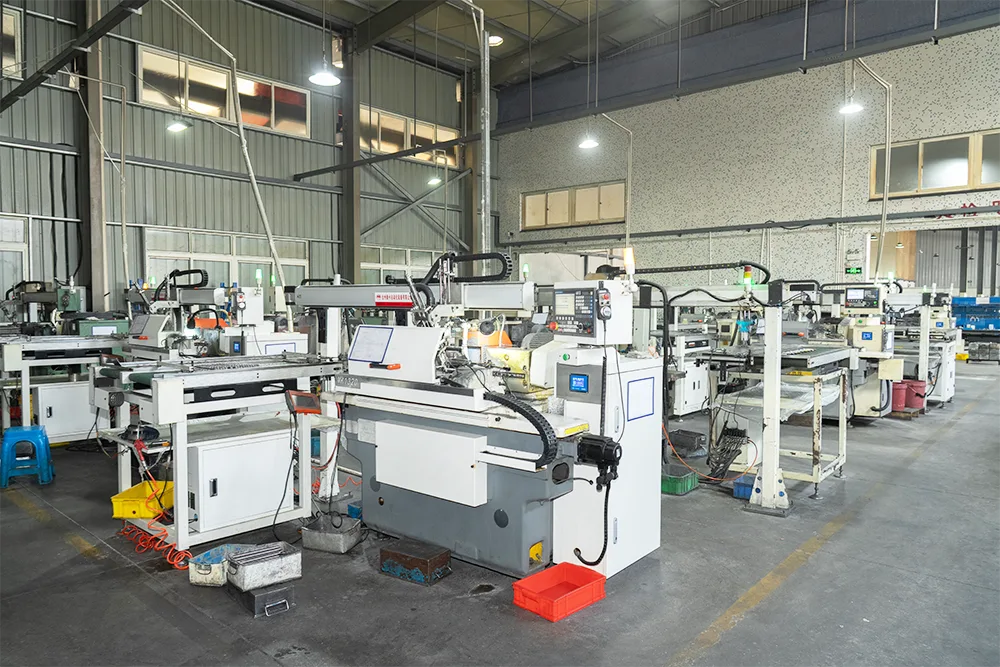
A jornada de fabricação normalmente começa com o torneamento CNC, onde o material bruto da barra é usinado em um formato próximo ao final, criando diâmetros escalonados, ombros, roscas e rasgos de chaveta. Tornos CNC modernos equipados com ferramentas motorizadas podem realizar operações de fresamento e furação em uma única configuração, reduzindo erros cumulativos de posicionamento.
Após o torneamento, o eixo passa por retificação de precisão – sem centro ou cilíndrico – para atingir as tolerâncias dimensionais finais e o acabamento superficial. A retificação remove os últimos centésimos de milímetro de material, produzindo superfícies com valores de rugosidade (Ra) tão baixos quanto 0,2–0,4 µm. Este nível de acabamento é essencial para o ajuste adequado do rolamento, desempenho da vedação e redução do atrito durante a operação.
Para eixos com estrias, dentes de engrenagem ou outras características complexas, operações adicionais como fresagem, modelagem ou brochamento podem ser empregadas. Cada operação introduz seu próprio conjunto de tolerâncias que devem ser gerenciadas dentro do orçamento dimensional geral.
4.2 Controle de Qualidade e Metrologia
A garantia de qualidade na fabricação de eixos de motores depende de uma combinação de medição em processo e inspeção final usando máquinas de medição por coordenadas (CMM), comparadores ópticos e perfilômetros de superfície. As principais medidas incluem:
- Diâmetro em mancais críticos (normalmente controlado para ±0,005 mm ou mais apertado)
- Concentricidade entre múltiplos diâmetros
- Retidão e cilindricidade
- Rugosidade e ondulação da superfície
- Perfil de dureza da superfície ao núcleo
Os fabricantes avançados também empregam métodos de testes não destrutivos, como inspeção de partículas magnéticas ou testes de correntes parasitas, para detectar defeitos subterrâneos que podem comprometer a resistência à fadiga. Cada eixo que passa por essas verificações rigorosas ganha o direito de ser instalado em um robô que realizará milhões de ciclos ao longo de sua vida útil.
5. Tolerâncias, acabamento superficial e integridade geométrica
OEixo do motor do robô industrialopera em um mundo medido em mícrons. As tolerâncias aplicadas às suas características críticas determinam diretamente a precisão posicional, a repetibilidade e a confiabilidade a longo prazo do robô.
Para munhões de rolamento, as tolerâncias de diâmetro típicas variam de ±0,005 mm a ±0,010 mm, dependendo do tipo de rolamento e da classe de ajuste. Tolerâncias mais restritas — tão baixas quanto ±0,002 mm — são especificadas para aplicações de ultraprecisão, como robôs de manuseio de semicondutores ou robótica médica. A concentricidade entre os munhões é frequentemente mantida em 0,01 mm ou menos para evitar desvio radial que induziria vibração e reduziria a vida útil do rolamento.
O acabamento superficial é igualmente crítico. Uma superfície áspera do eixo aumenta o atrito, acelera o desgaste da vedação e fornece locais de nucleação para trincas por fadiga. Para eixos de motores robóticos, um acabamento superficial de Ra 0,4 µm ou melhor é padrão, com algumas aplicações exigindo Ra 0,2 µm em superfícies de vedação. Alcançar tais acabamentos requer não apenas um desbaste qualificado, mas também um controle cuidadoso da granulação do rebolo, da refrigeração e das taxas de avanço.
Tolerâncias geométricas — incluindo retilineidade, circularidade e cilindricidade — garantem que o eixo permaneça dentro do envelope pretendido enquanto gira. Qualquer desvio da geometria perfeita se traduz em cargas cíclicas nos rolamentos e vedações, diminuindo, em última análise, o intervalo de manutenção do robô. O efeito cumulativo dessas tolerâncias é que um eixo de motor fabricado corretamente permite que o robô atinja sua repetibilidade nominal — geralmente ±0,02 mm ou melhor — em todo o seu envelope de trabalho.
6. Modos de falha e estratégias preventivas
Mesmo o eixo do motor mais bem projetado pode falhar se for submetido a condições além dos limites do projeto. Compreender os modos de falha comuns ajuda projetistas e engenheiros de manutenção a implementar medidas preventivas que prolongam a vida útil do eixo e reduzem o tempo de inatividade não planejado.
Fratura por fadigaé o mecanismo de falha mais comum em eixos rotativos. Tensões cíclicas repetidas de flexão ou torção, muitas vezes exacerbadas por concentrações de tensão em rasgos de chaveta, ombros ou interfaces de encaixe por pressão, iniciam trincas que se propagam até a ruptura final. As estratégias preventivas incluem raios de filete generosos, shot-peening superficial para induzir tensões residuais compressivas e controle cuidadoso das cargas operacionais para evitar exceder o limite de resistência.
Desgaste e desgasteocorrem nas interfaces onde o eixo entra em contato com rolamentos, vedações ou acoplamentos. O micromovimento sob carga pode produzir detritos abrasivos que aceleram a perda de material e degradam o ajuste. Revestimentos de superfícies duras, lubrificação adequada e manutenção de ajustes de interferência corretos são contramedidas eficazes.
Flexão ou deflexãosob cargas radiais excessivas pode fazer com que o eixo entre em contato com componentes estacionários ou induza desalinhamento no trem de força. Isto é particularmente relevante em robôs com braços longos e em balanço, onde o eixo do motor pode suportar cargas radiais. Aumentar o diâmetro do eixo, usar materiais de maior resistência ou realocar os rolamentos mais perto do ponto de carga podem mitigar esse risco.
Corrosão e corrosãoafetam eixos operando em ambientes úmidos, quimicamente agressivos ou lavados. Classes de aço inoxidável, revestimentos protetores como zinco ou níquel sem eletrólito e protocolos regulares de limpeza ajudam a preservar a integridade da superfície do eixo.
O monitoramento regular das condições — incluindo análise de vibração, monitoramento de temperatura e inspeção dimensional periódica — permite a detecção precoce de falhas em desenvolvimento, possibilitando ações corretivas antes que ocorram falhas catastróficas. Esta abordagem proativa é a marca registrada dos programas de manutenção robótica de classe mundial.
7. Perguntas frequentes
Procurando um parceiro confiável para seus componentes de transmissão robótica?
Guan Shuocombina décadas de experiência em fabricação de precisão com recursos avançados de CNC e retificação para produzir eixos de motor que atendem às aplicações robóticas mais exigentes.
Desde a seleção do material e tratamento térmico até a inspeção final, cada eixo é projetado para desempenho, durabilidade e consistência.
Contate-nospara discutir suas necessidades